로봇 이동 패턴이 경로 전환에 미치는 영향: 순찰·운반·작업 로봇
무작위 이동 모델 대신 순찰·운반·작업 로봇의 실제 움직임에 가까운 경로를 적용해 비교했습니다. 무작위 모델은 신호 변화를 실제보다 급격하게 보는 경향이 있었습니다.
1. 이번 리포트의 관점
지금까지의 시뮬레이션은 Gauss-Markov 무작위 이동 모델을 썼습니다. 그러나 실제 건설로봇은 정해진 경로를 순찰하거나, 자재를 나르거나, 한 곳에 머물며 작업합니다. 이번에는 로봇 유형별로 경유지와 대기 시간을 둔 이동 모델(Waypoint + dwell)을 만들어 기존 모델과 비교했습니다.
2. 실험 조건
항목 | 조건 |
|---|---|
이동 시나리오 | 무작위(Gauss-Markov, 기준) / 순찰 / 운반 / 작업 |
기준 구성 | LTE 예비 경로, 로봇 5대, 페이로드 1 MB, 5 m/s |
추가 변수 | 속도(0.5 / 2.0 / 5.0 m/s), 로봇 수, 페이로드, 셀룰러 방식 |
전환 기준 | RSSI −58 dBm |
반복 | 시드 3개 (평균 ± 표준편차) |
3. 결과
시나리오 | PDR | 평균 서비스 중단 | 신호 변화 급격도 (p95 |ΔRSSI|) |
|---|---|---|---|
무작위(기준) | 94.69 ± 4.55% | 32.2 ms | 2.71 dB |
순찰 | 98.51 ± 1.55% | 28.4 ms | 0.58 dB |
운반 | 98.96 ± 0.95% | 30.0 ms | 1.44 dB |
작업 | 92.51 ± 3.17% | 15.1 ms | 0.41 dB |
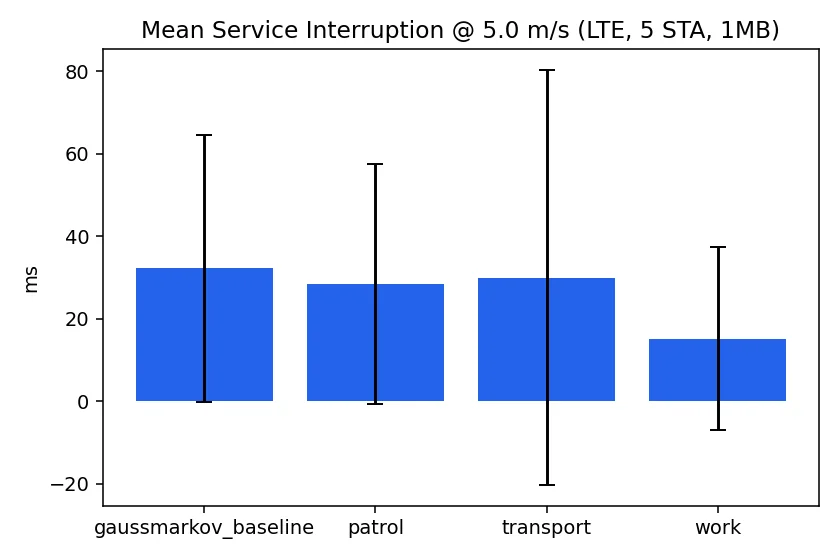
이동 시나리오별 평균 서비스 중단 시간 (LTE, 로봇 5대, 1 MB, 5 m/s)
신호 변화는 무작위 모델에서 가장 급격했습니다. 실제 로봇 유형의 움직임에서는 RSSI 변화가 훨씬 완만했습니다.
속도가 빠를수록 신호 변화가 커집니다. 0.5 → 5.0 m/s에서 세 유형 모두 급격도가 증가했습니다(운반 로봇 0.37 → 1.44 dB).
로봇 수가 늘면 PDR이 떨어집니다. 5 → 15대에서 순찰 98.51 → 82.85%, 운반 98.96 → 91.82%로 낮아졌습니다.
“실제 이동 패턴에서는 전환이 특정 구간에 몰린다”는 가설은 이번 데이터로는 확인되지 않았습니다.
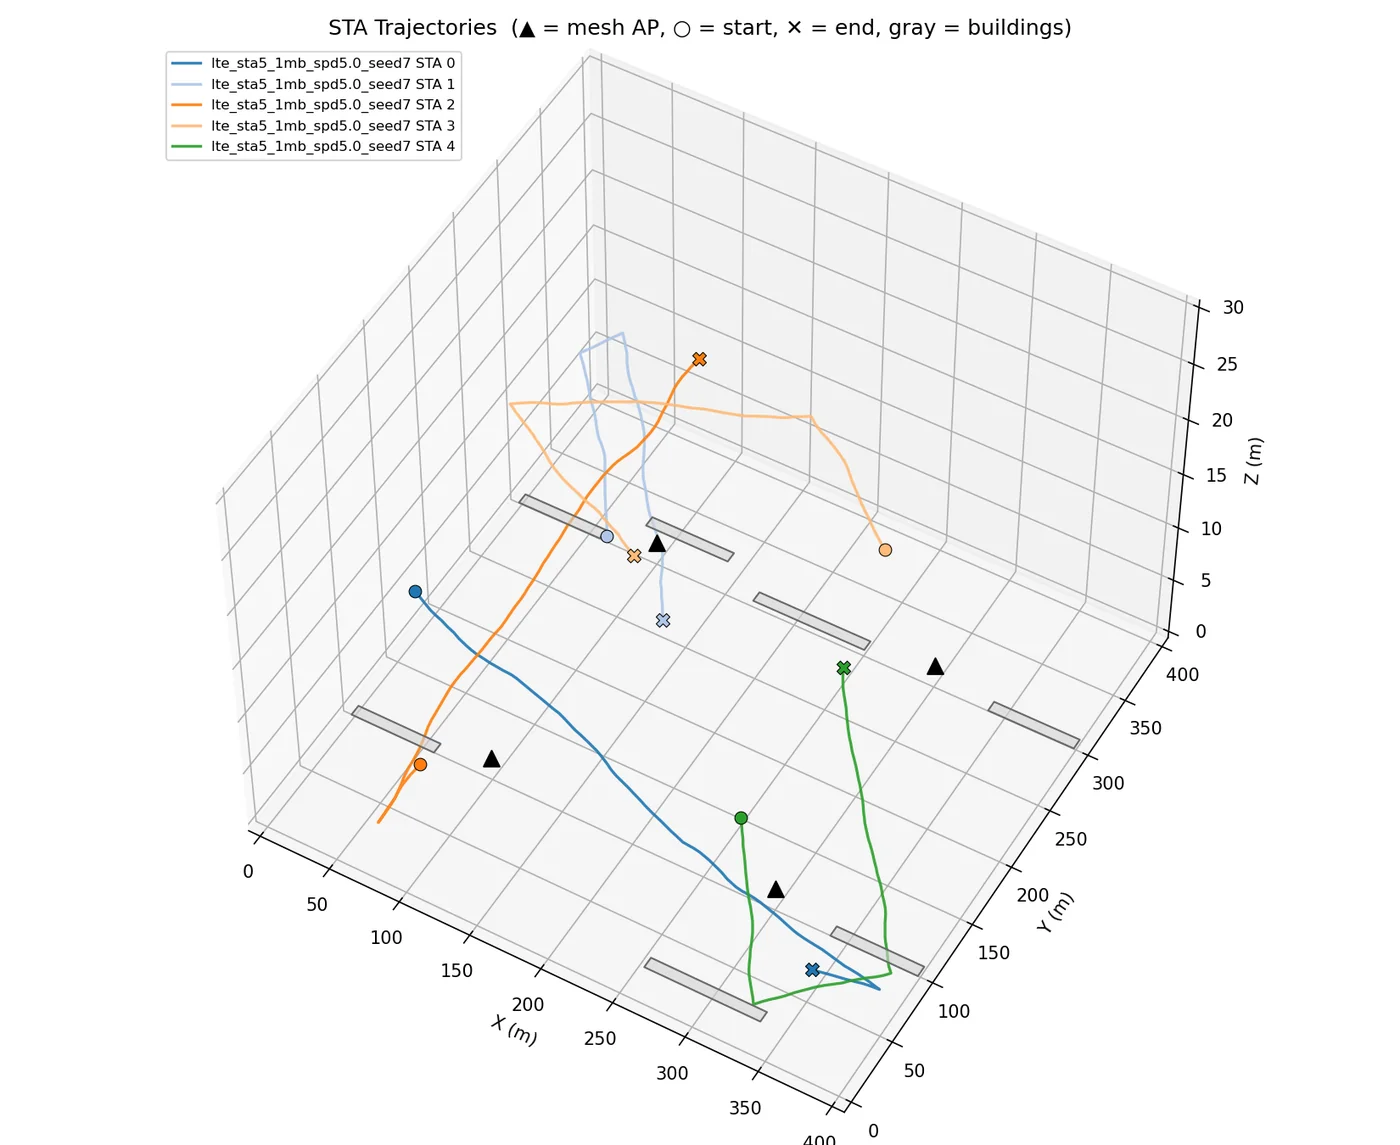
로봇 이동 궤적 예시 (▲ Mesh AP, 회색 블록은 건물)
4. 현재 단계의 판단
무작위 이동 모델만으로 평가하면 신호 급변과 전환 부담을 실제보다 크게 볼 수 있다.
로봇 유형별 이동 모델로 평가해야 현장 운영에 가까운 결과를 얻는다.
시드 3개 기준이라 신뢰구간이 넓다. 시드를 늘려 추가 검증이 필요하다.
NSLab Tech Note — 본 기술 리포트는 연구·현장 검토 과정에서 정리한 기술 자료로, 특정 제품이나 솔루션의 성능을 보장하거나 홍보하기 위한 목적이 아닙니다.